Dados egocêntricos para IA física
Trabalho real em primeira pessoa para treinar robôs.
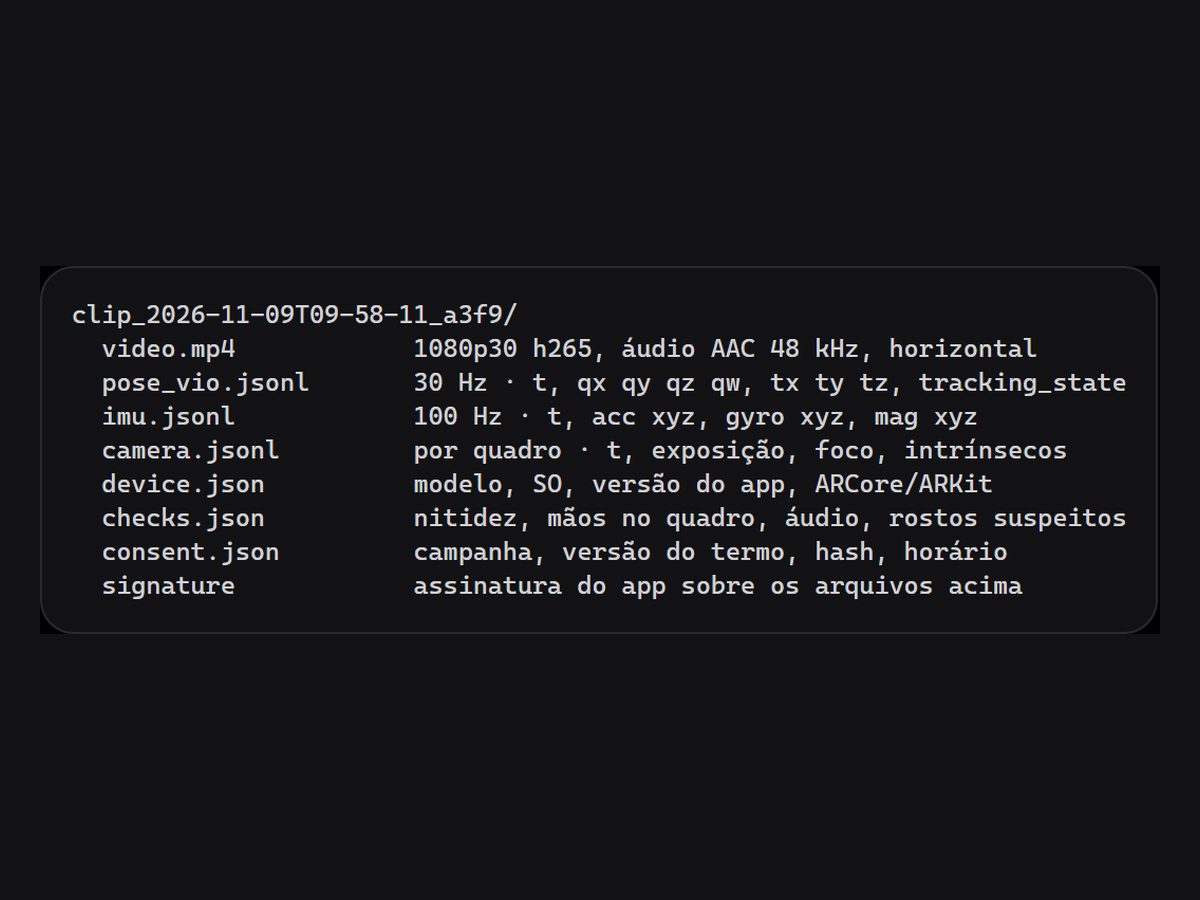
Clipes com vídeo, pose das mãos, movimento da cabeça e anotação, gravados por quem faz o trabalho e licenciados por escrito. Profundidade medida nos aparelhos com LiDAR.
- Vídeo, mãos, IMU, pose e etapas
- JSON, LeRobot ou MCAP
- Consentimento por clipe
Dados de quem fazo trabalho de verdade
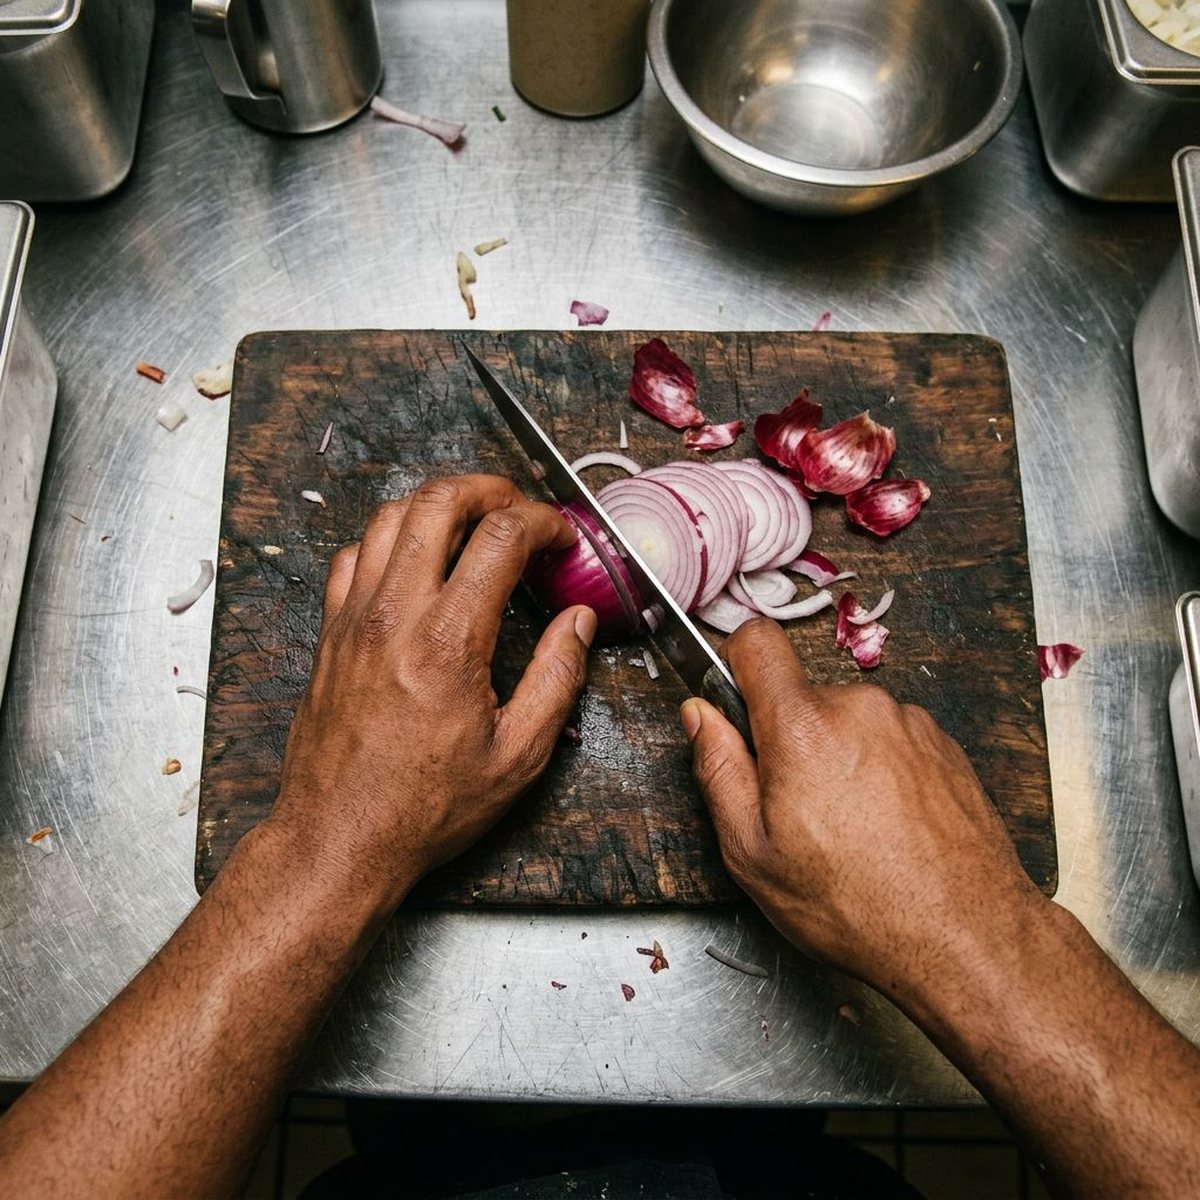
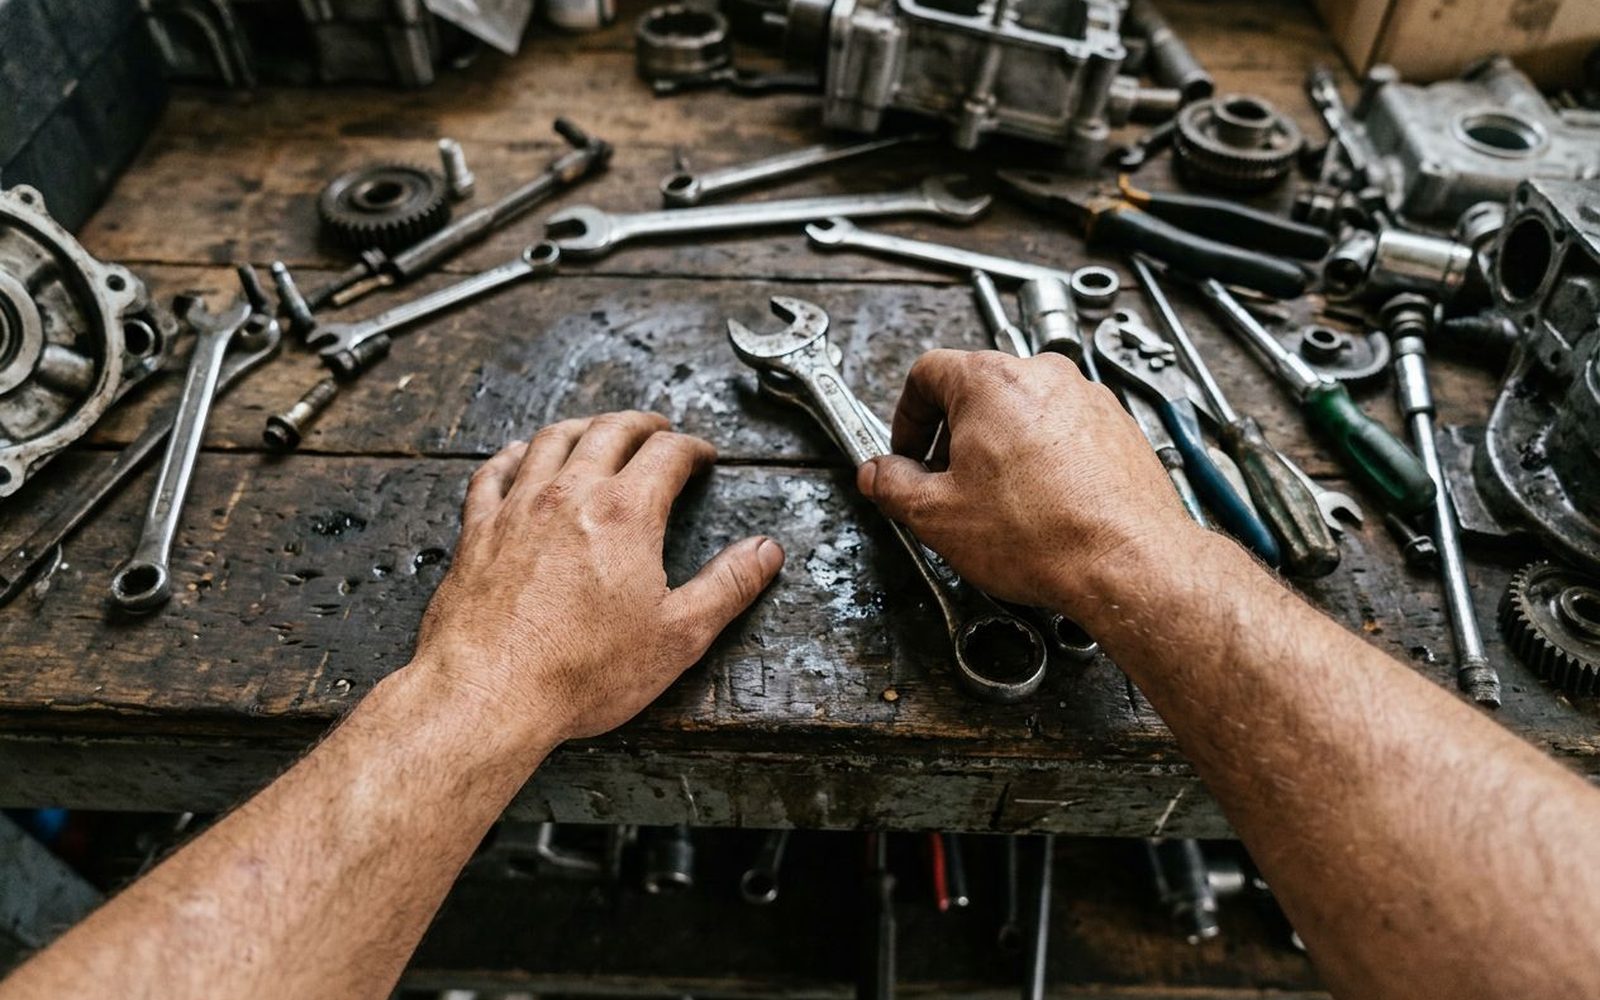
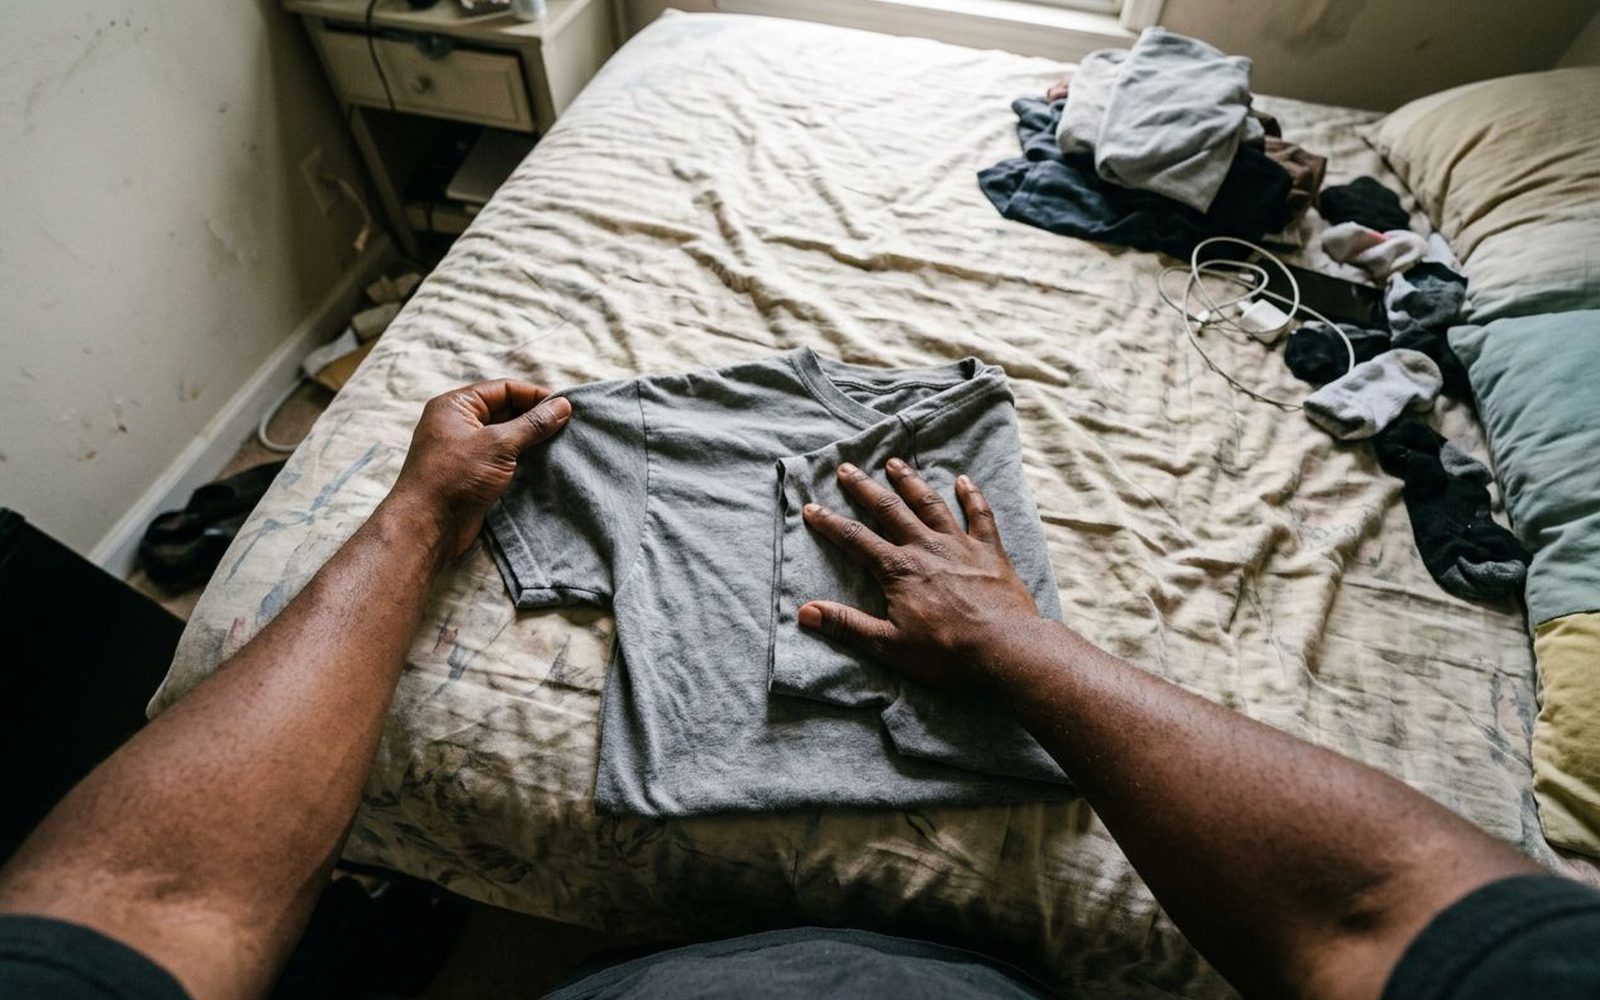
Robô aprende vendo mãos trabalhando: cortar, encaixar, dobrar, empilhar. A gente paga pessoas para filmar o que já fazem, no ritmo real do turno, e transforma isso em dados que um lab consegue usar na segunda-feira.
O que vem no clipe
Cinco camadas, do mesmo aparelho, sincronizadas no mesmo relógio. Cada clipe sai pronto para treinar.
-
Vídeo
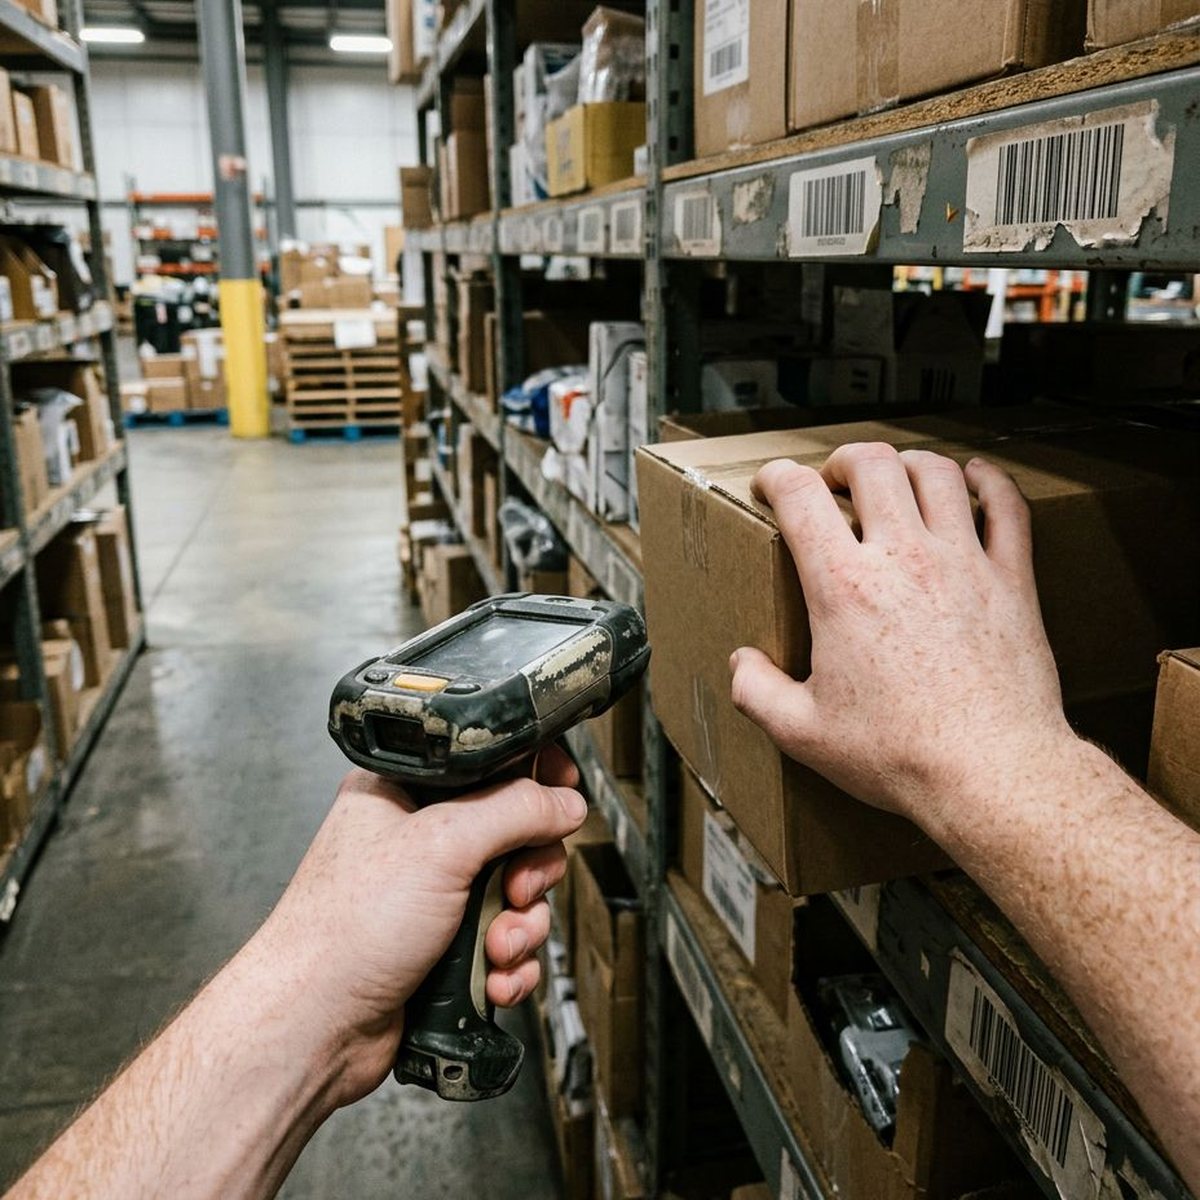
Primeira pessoa
Câmera na cabeça, horizontal, sem corte. O que a pessoa vê é o que o robô vai ver.
-
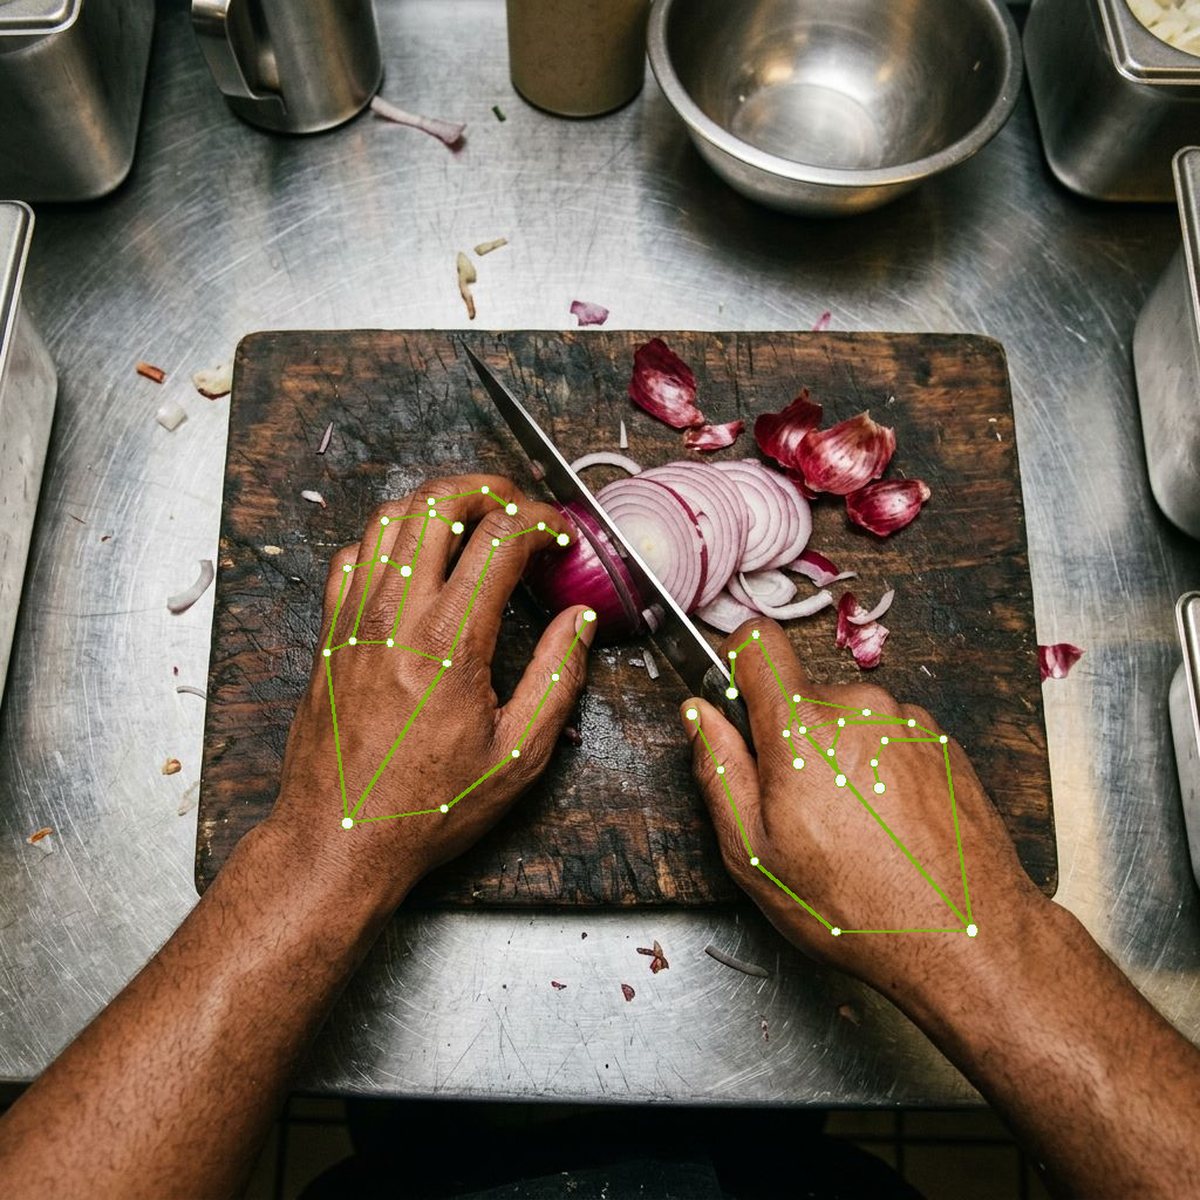
Pose
Mãos e punhos
Vinte e um pontos por mão, quadro a quadro, com o grau de certeza de cada um.
-
Movimento
Cabeça e corpo
Acelerômetro e giroscópio de 100 a 200 Hz conforme o celular, alinhados ao vídeo pelo mesmo relógio.
-
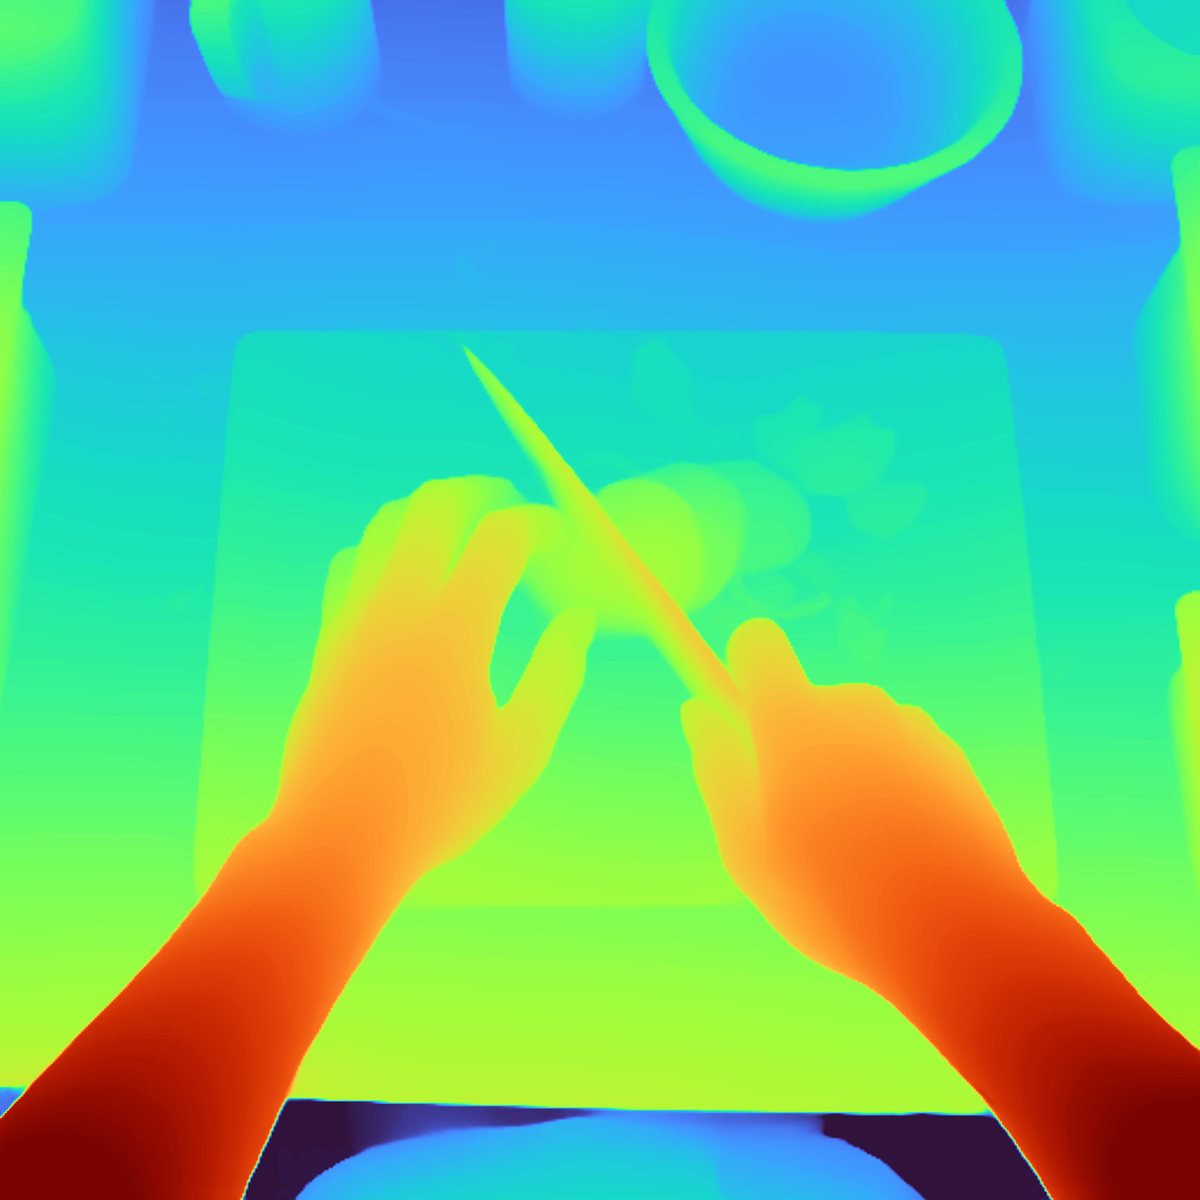
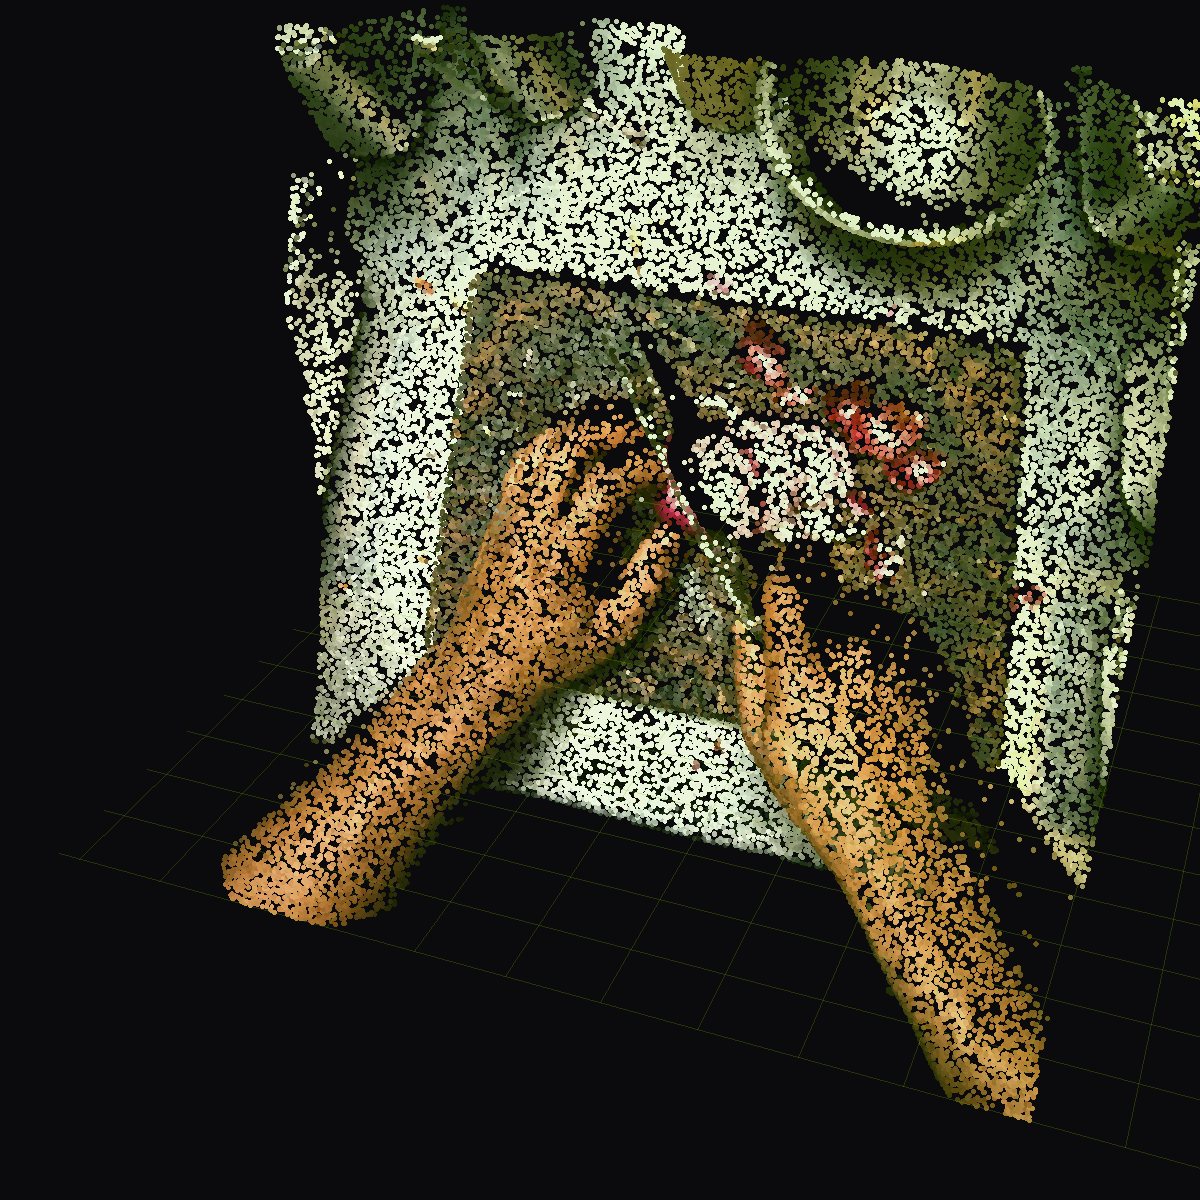
Profundidade
Distância por pixel
Medida pelo LiDAR nos aparelhos que têm. Nos demais, estimada no processamento.
-
Anotação
Tarefa, passo e objeto
Cada clipe diz o que foi feito, em que ordem e com o quê. Em JSON, LeRobot ou MCAP.
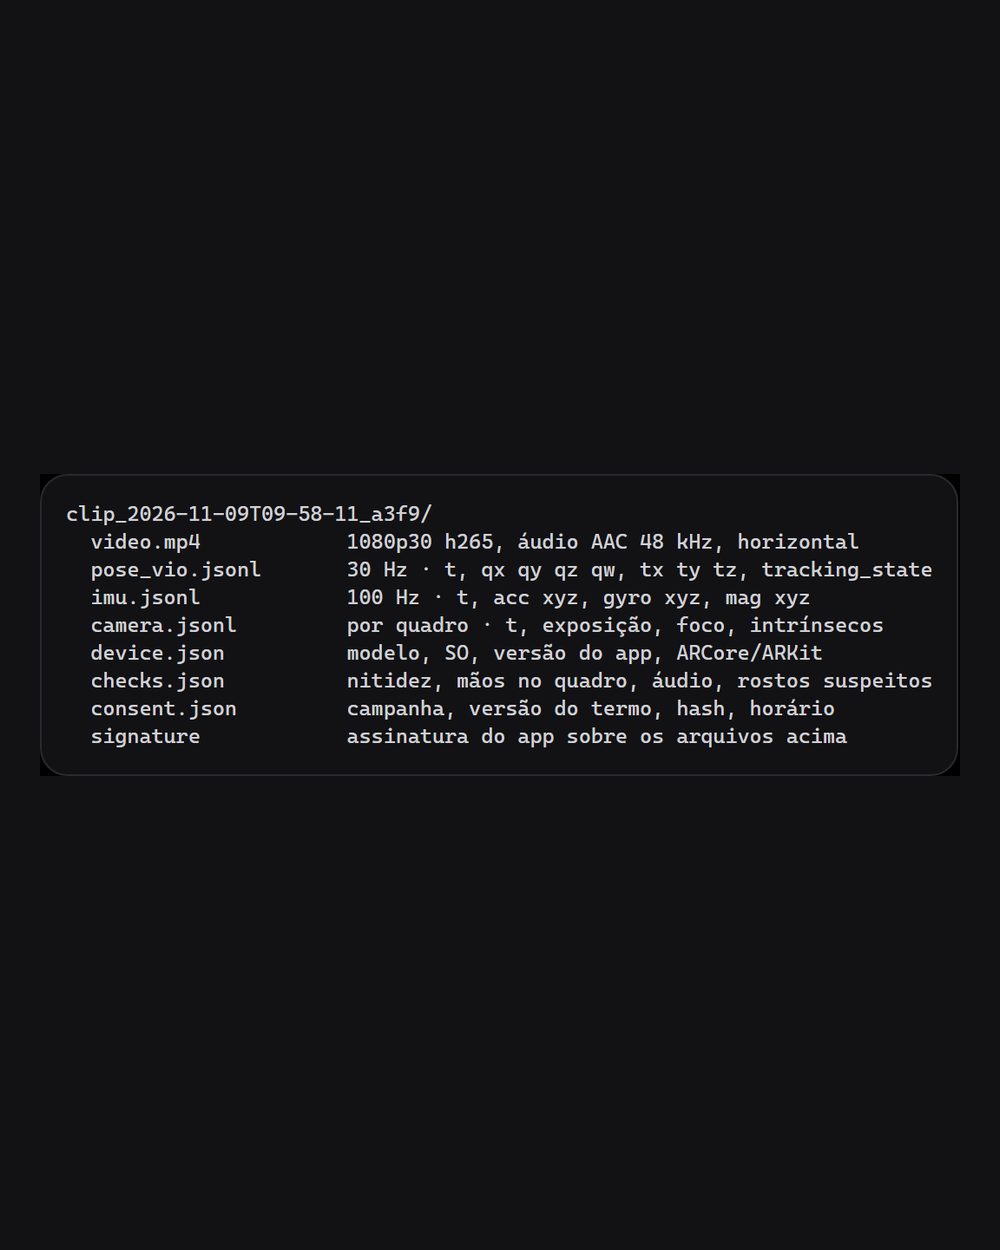
Anatomia de um clipe
Seis trilhas no mesmo relógio. Passe o mouse ou o dedo numa trilha para ver o arquivo e as colunas.
Onde filmamos
Trabalho manual de verdade, onde ele acontece. Cada setor com suas tarefas, ferramentas e bagunça.
-
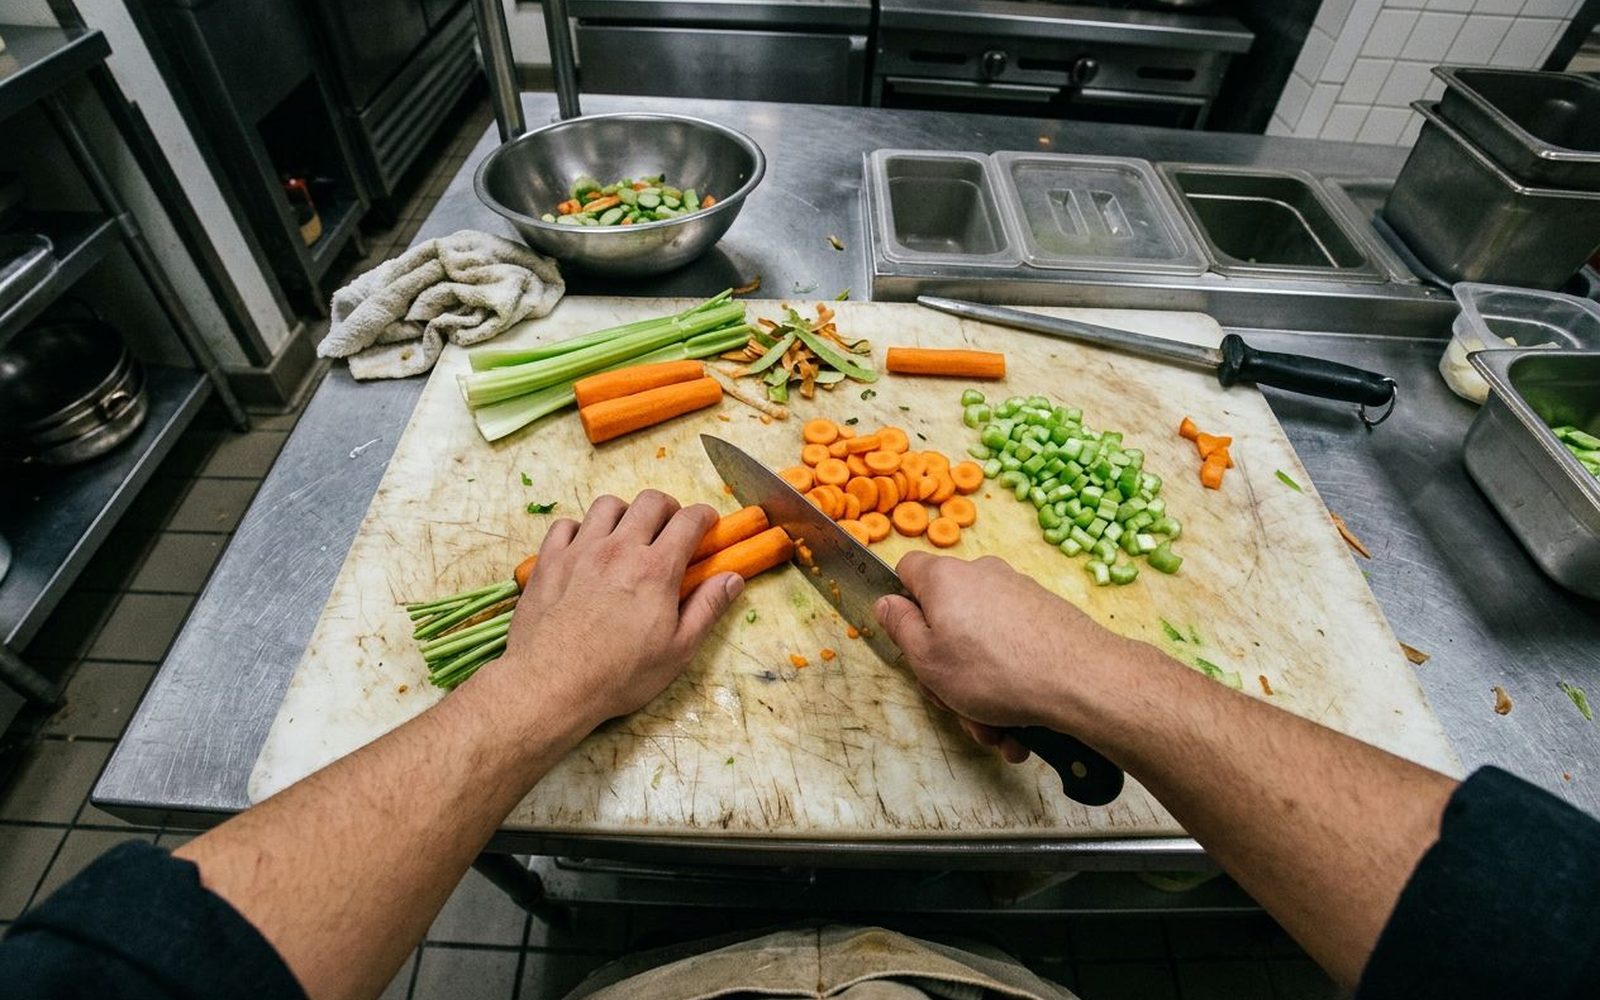
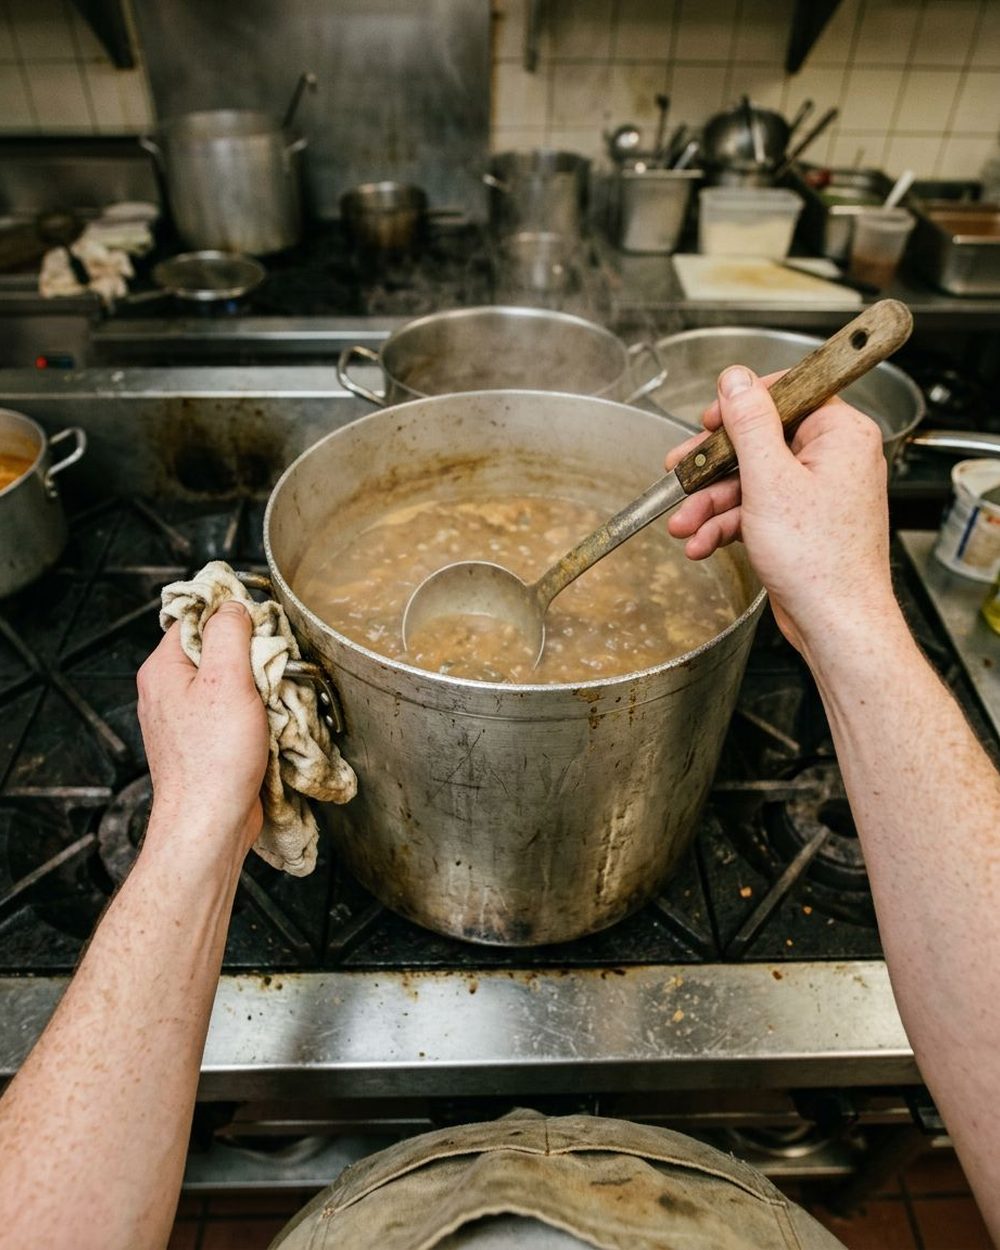
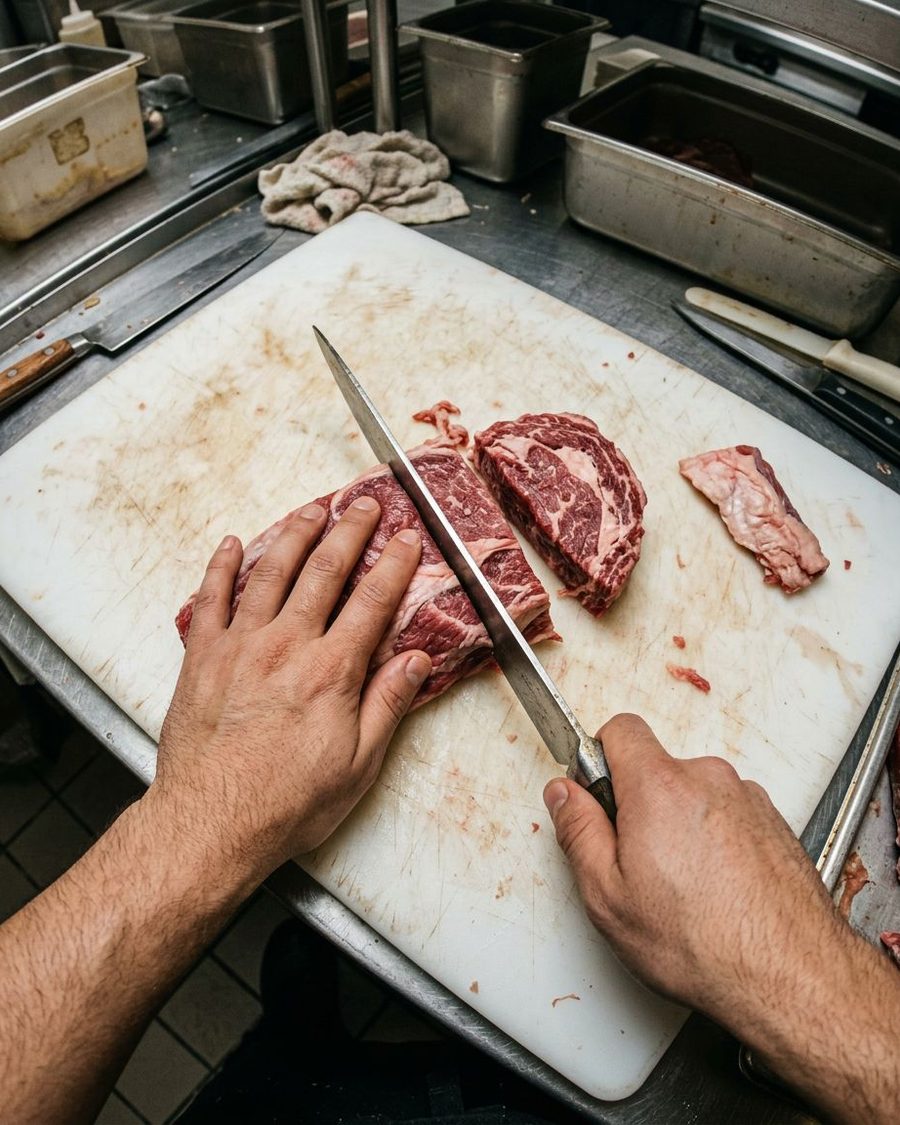 Cortar e porcionar
Cozinha
Pré-preparo, montagem de prato, louça.
-
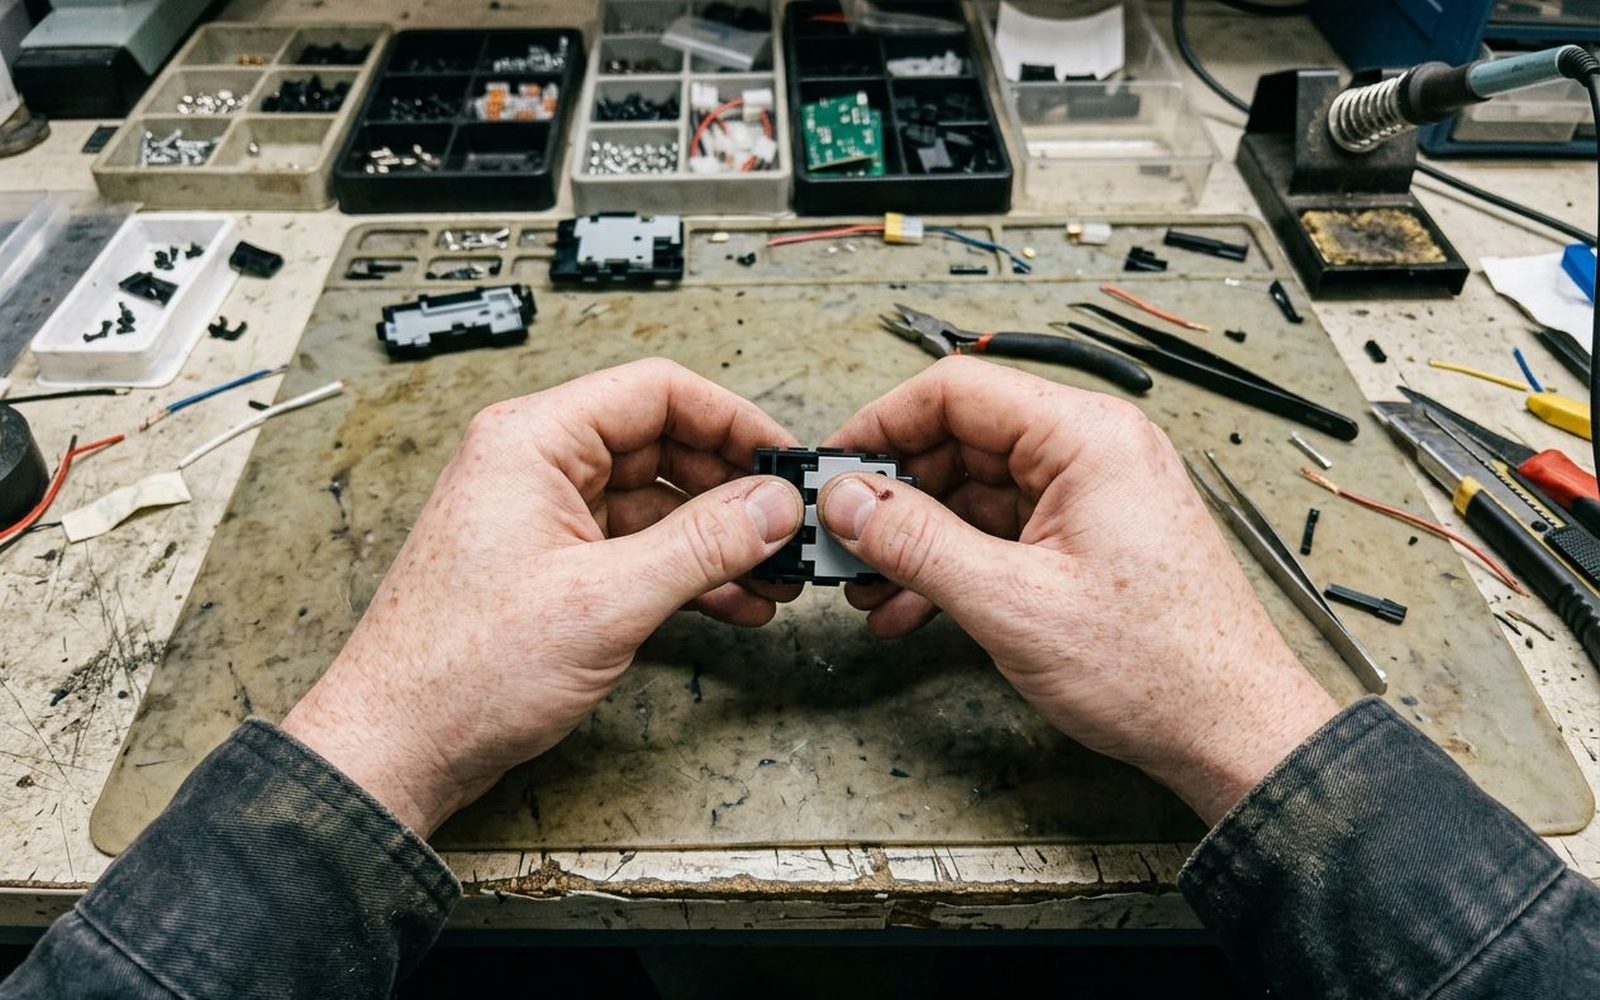
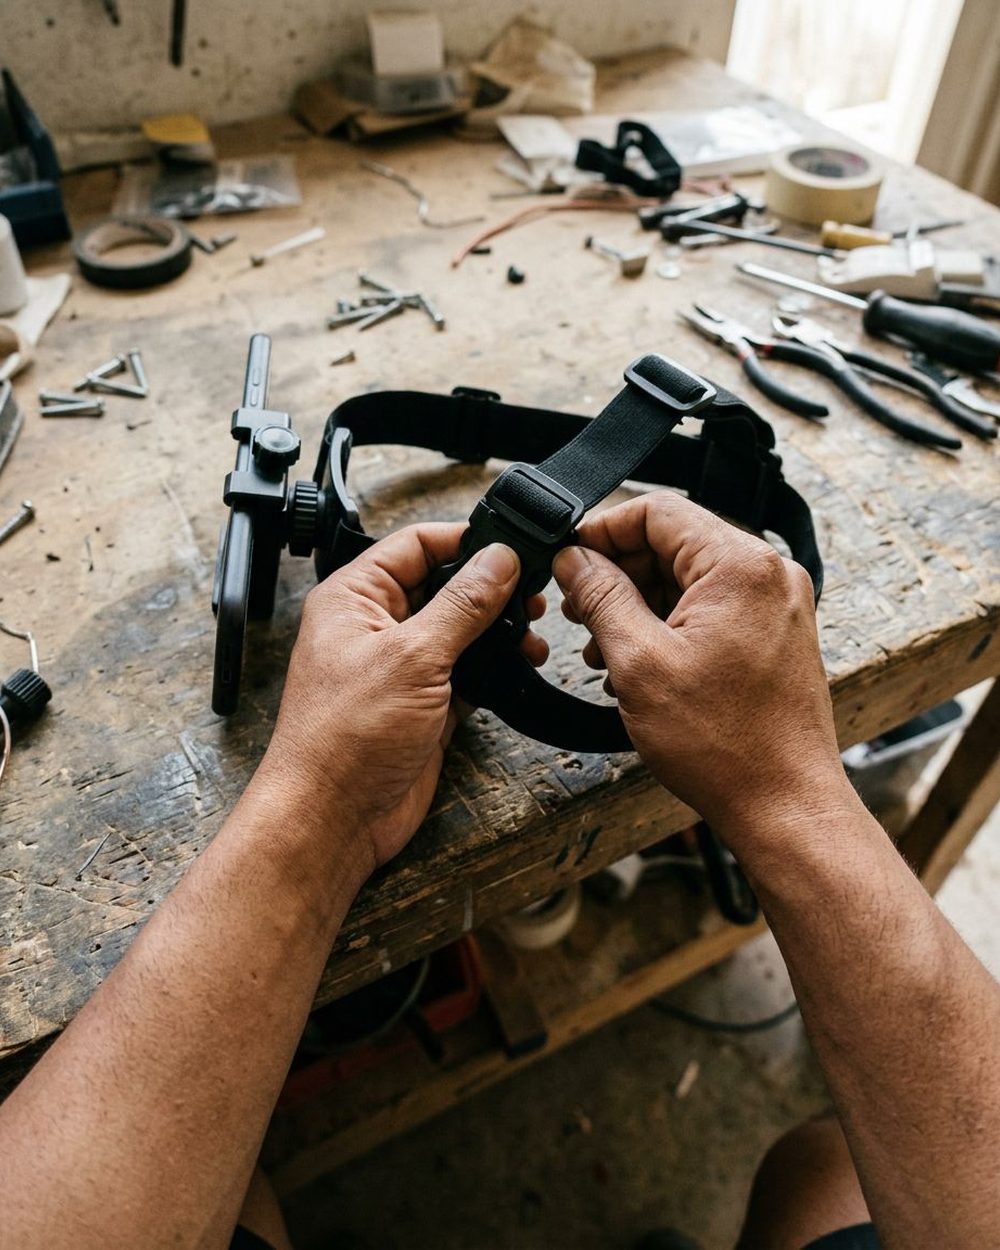
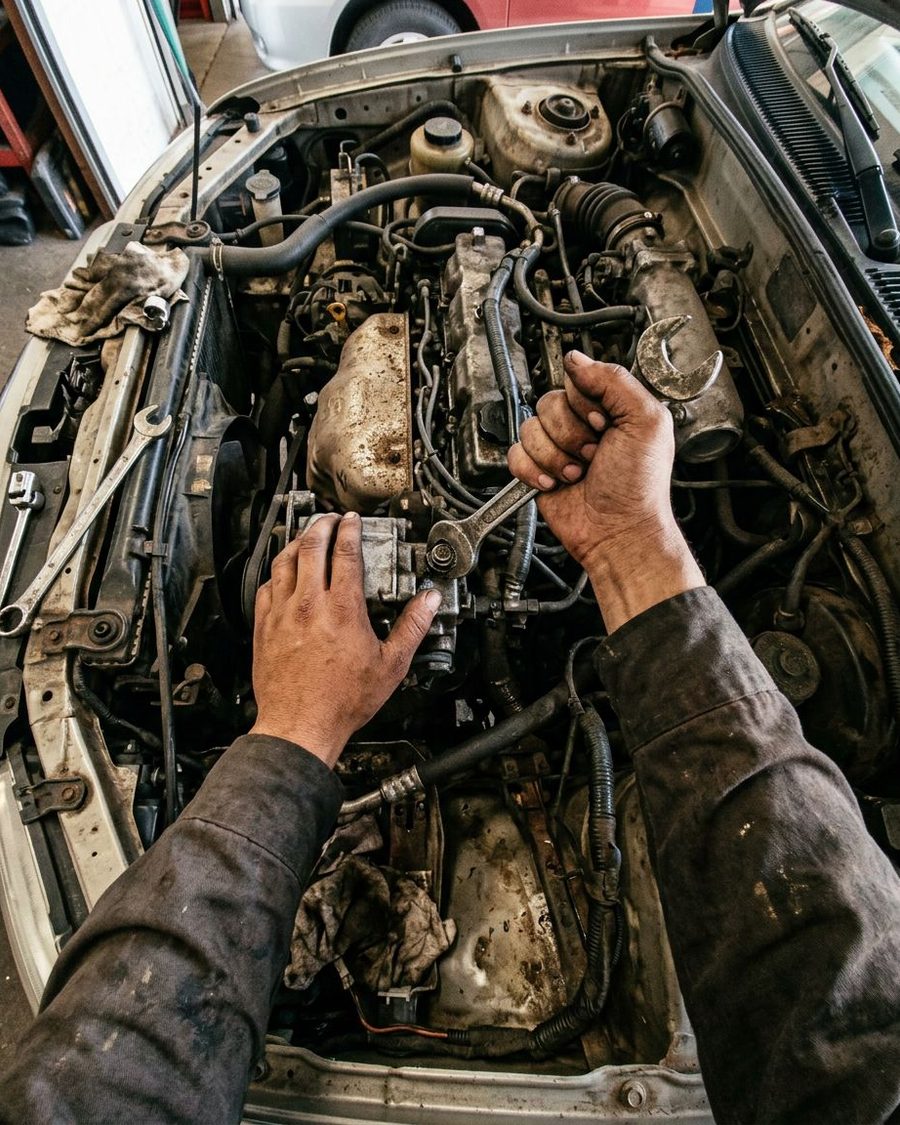 Apertar e encaixar
Oficina
Montagem, troca de peça, aperto.
-
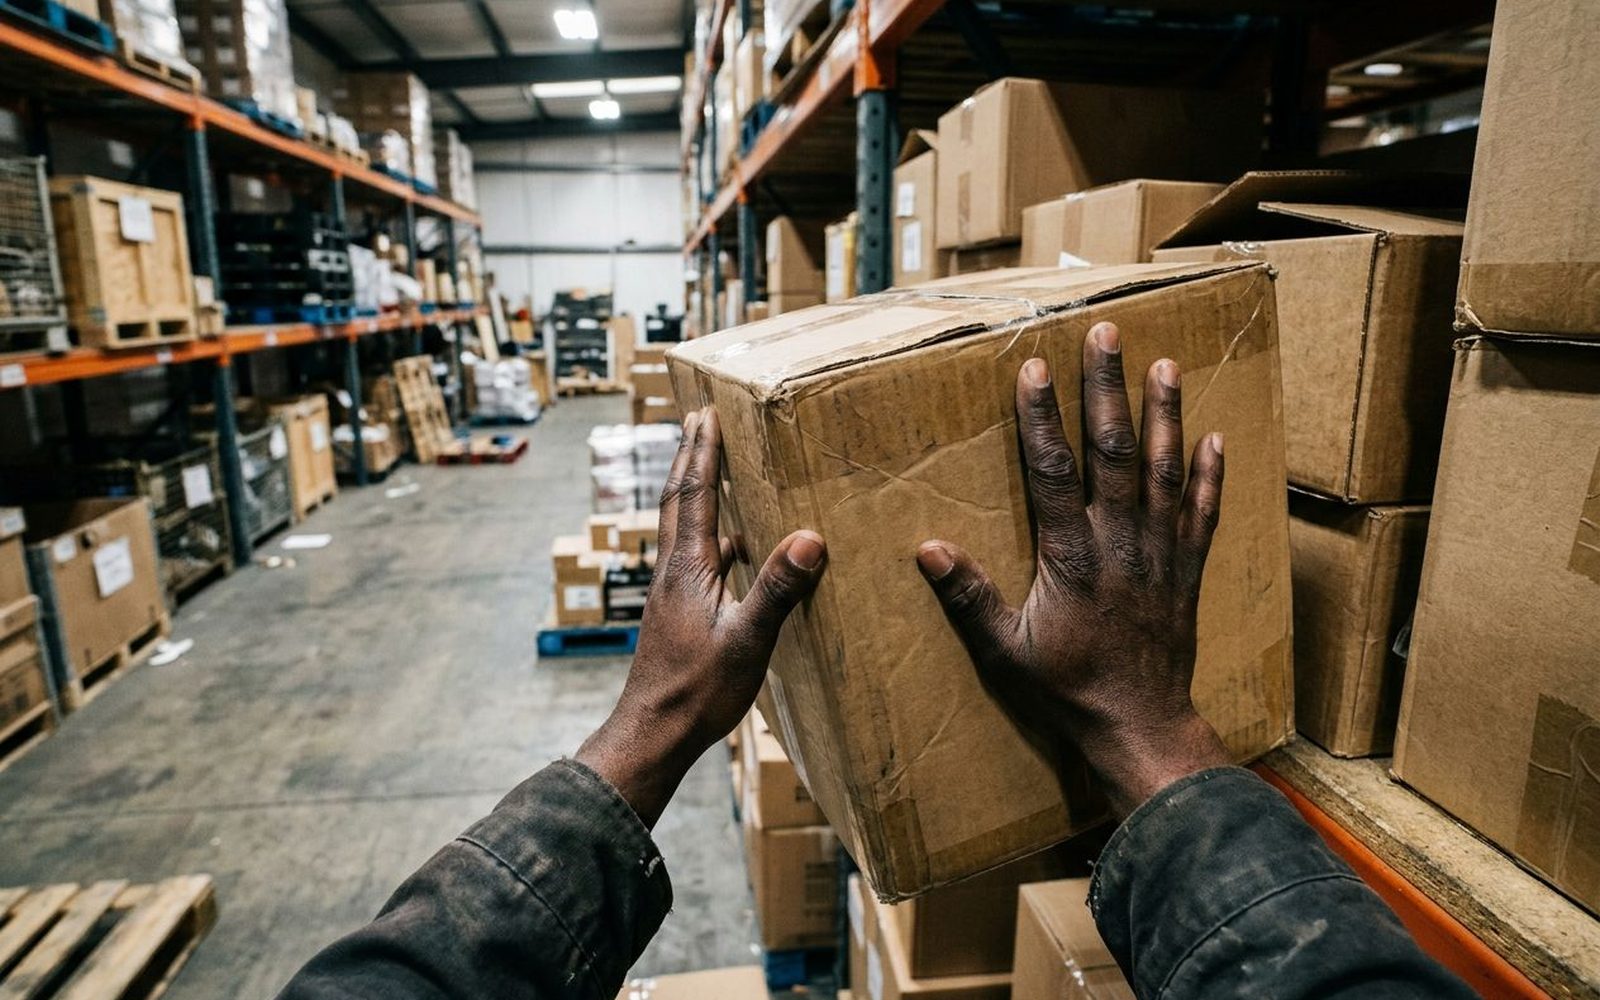
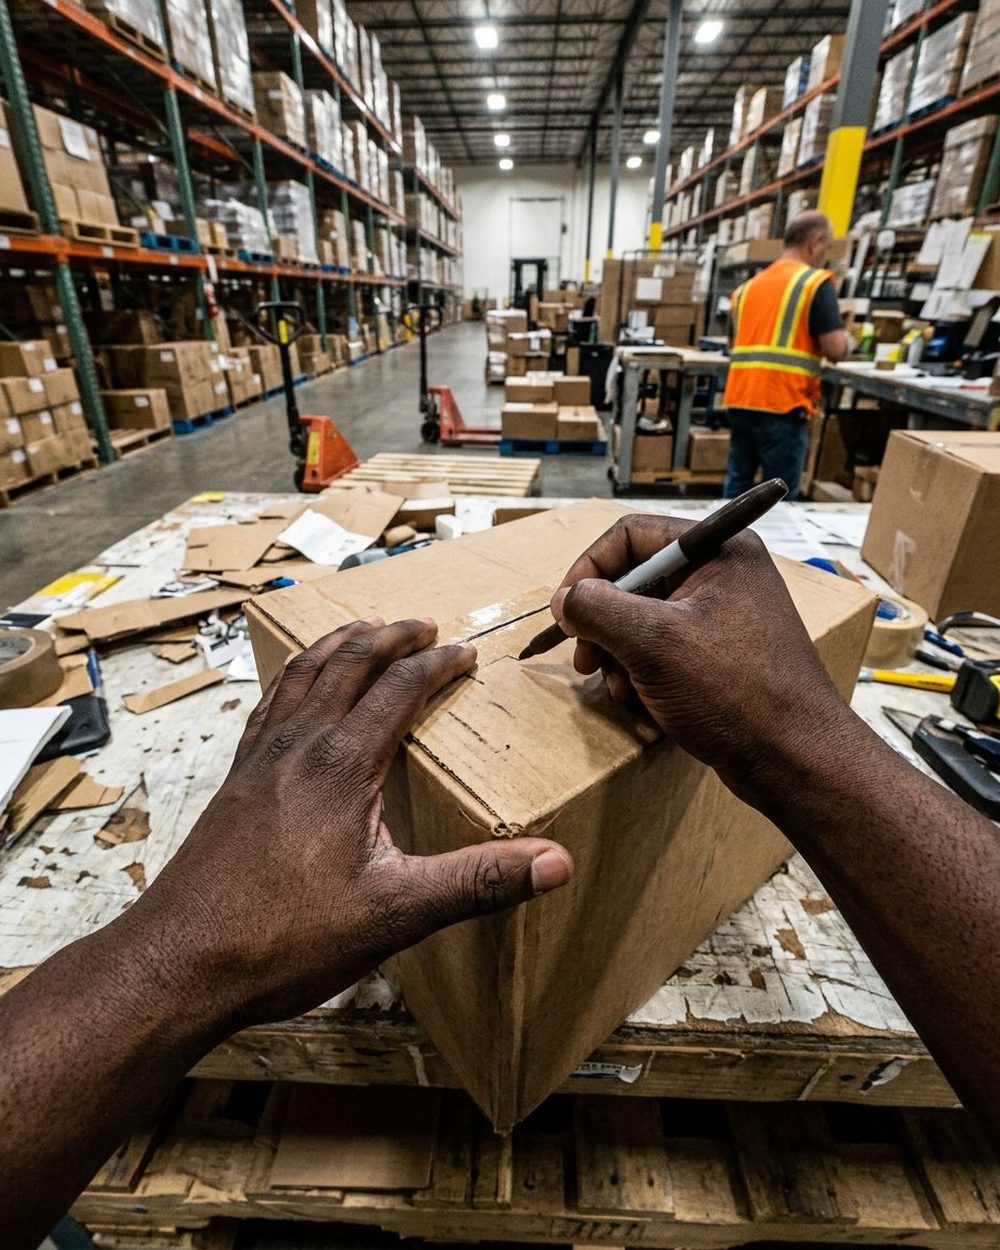
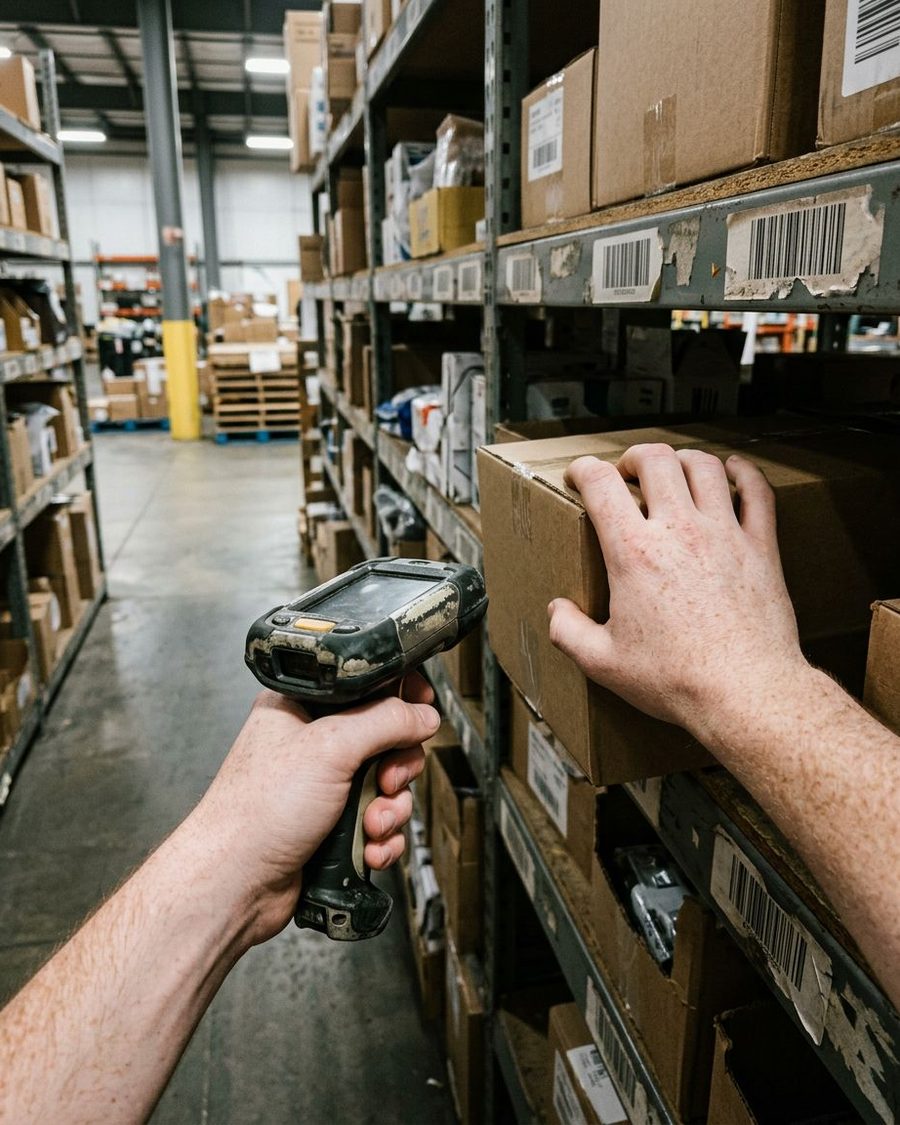 Separar e embalar
Depósito
Picking, embalagem, etiqueta.
-
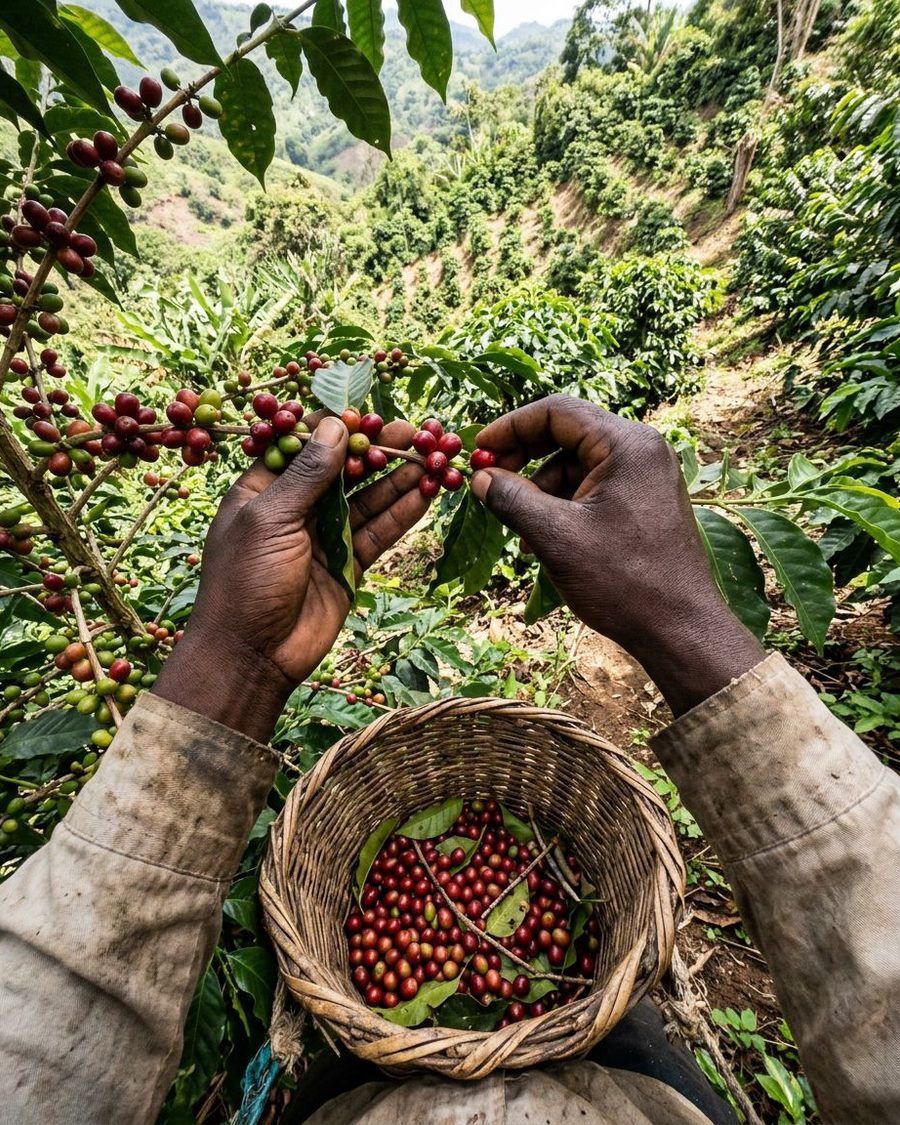 Colher e selecionar
Campo
Colheita, seleção, caixa.
-
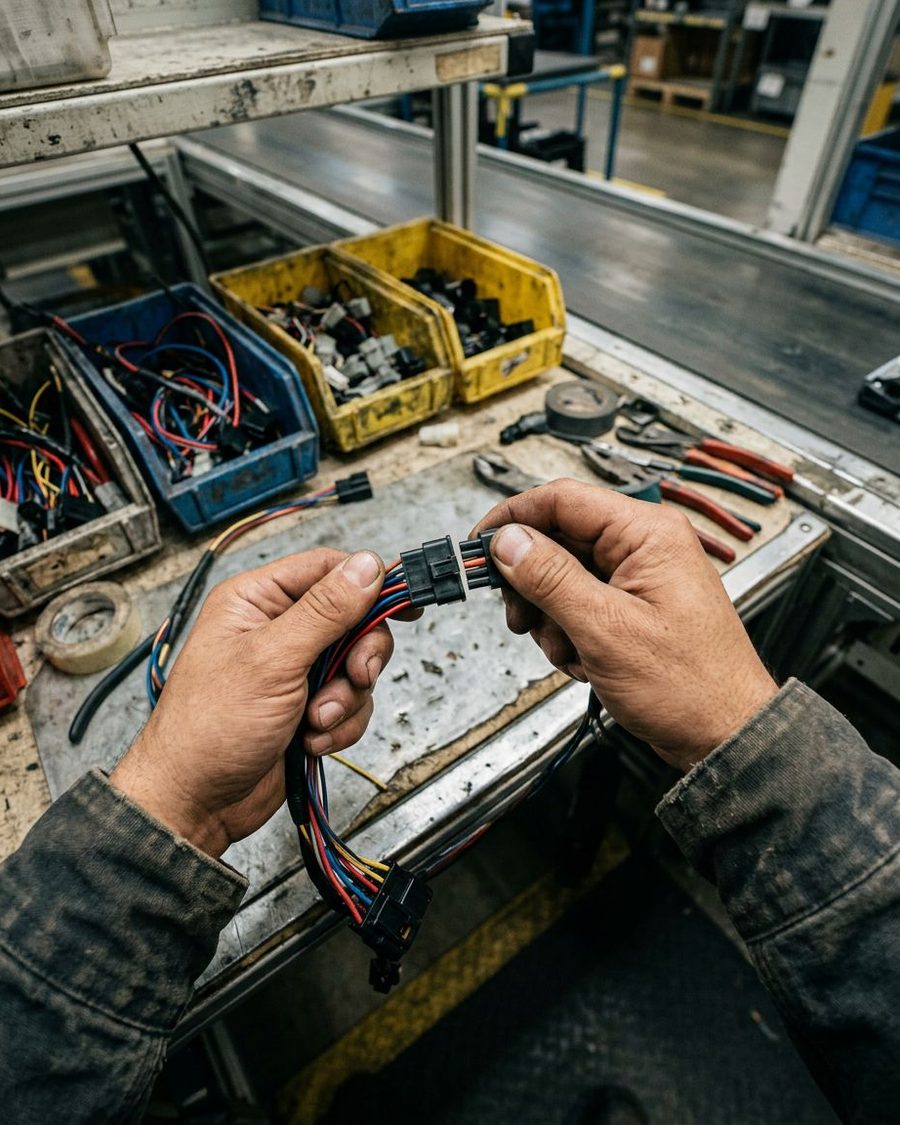 Montar e conferir
Montagem
Encaixe, cabo, teste.
-
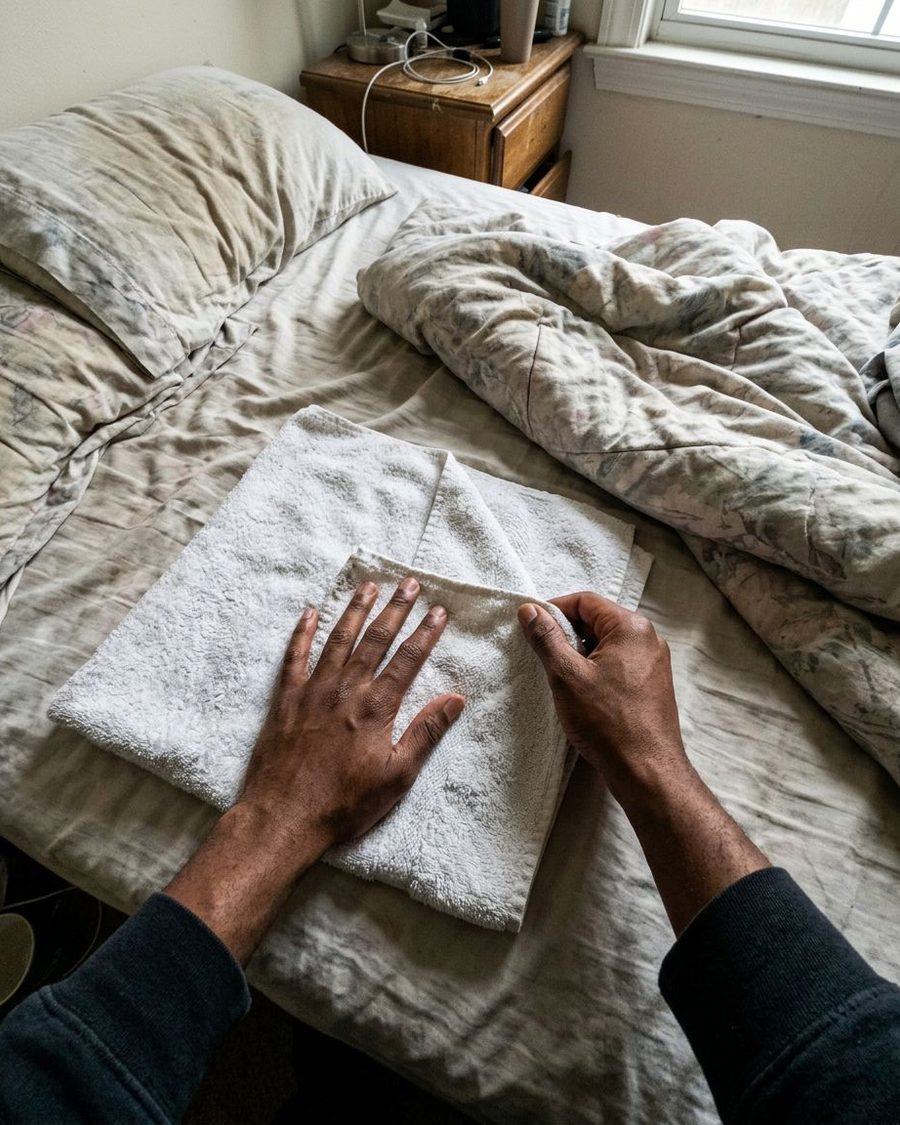 Dobrar e guardar
Casa
Roupa, louça, arrumação.
Como funciona
Do briefing à entrega em cinco etapas. A primeira amostra chega antes de qualquer contrato maior.
-
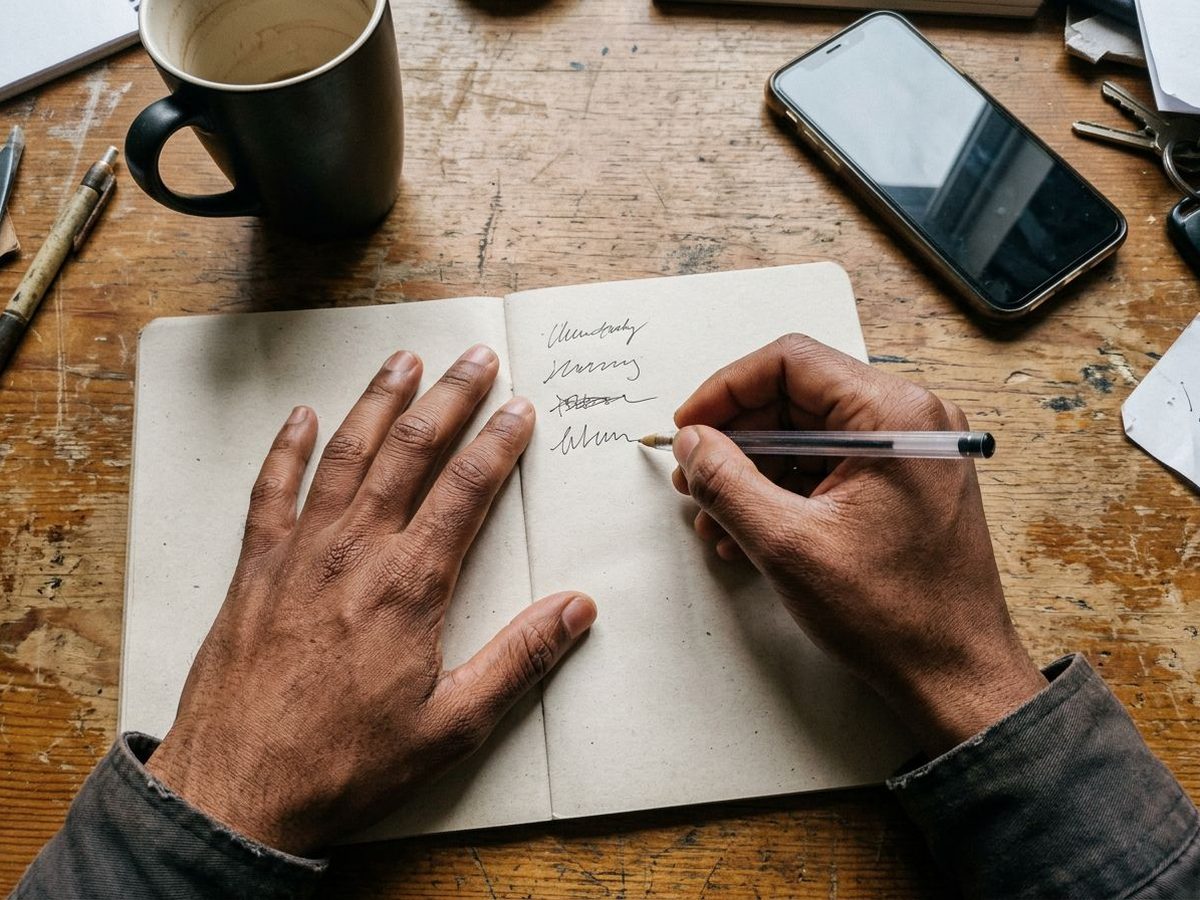
Briefing
Você diz a tarefa, o ambiente e o formato. A gente devolve um plano de captura em dois dias.
-
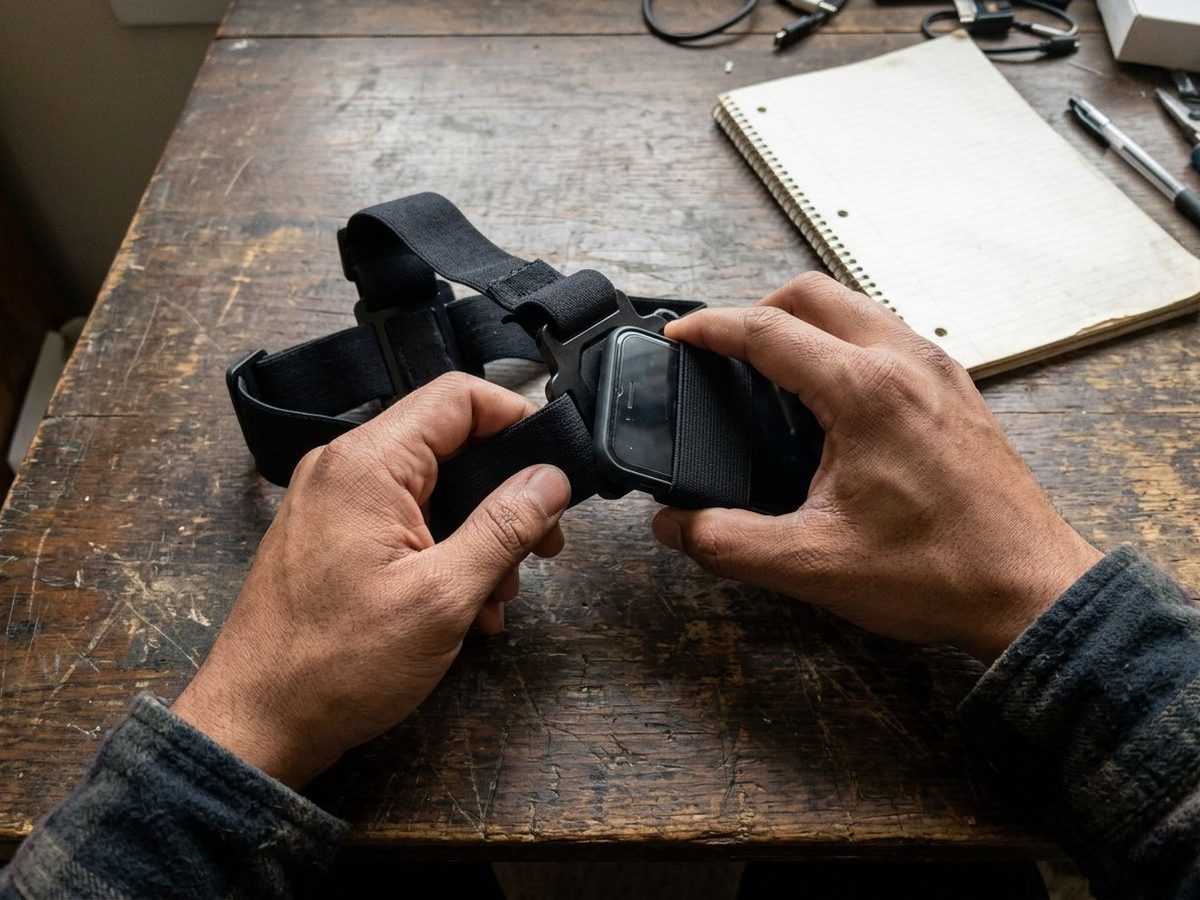
Piloto
Algumas horas gravadas, revisadas e entregues no seu formato. Você testa no seu pipeline antes de escalar.
-
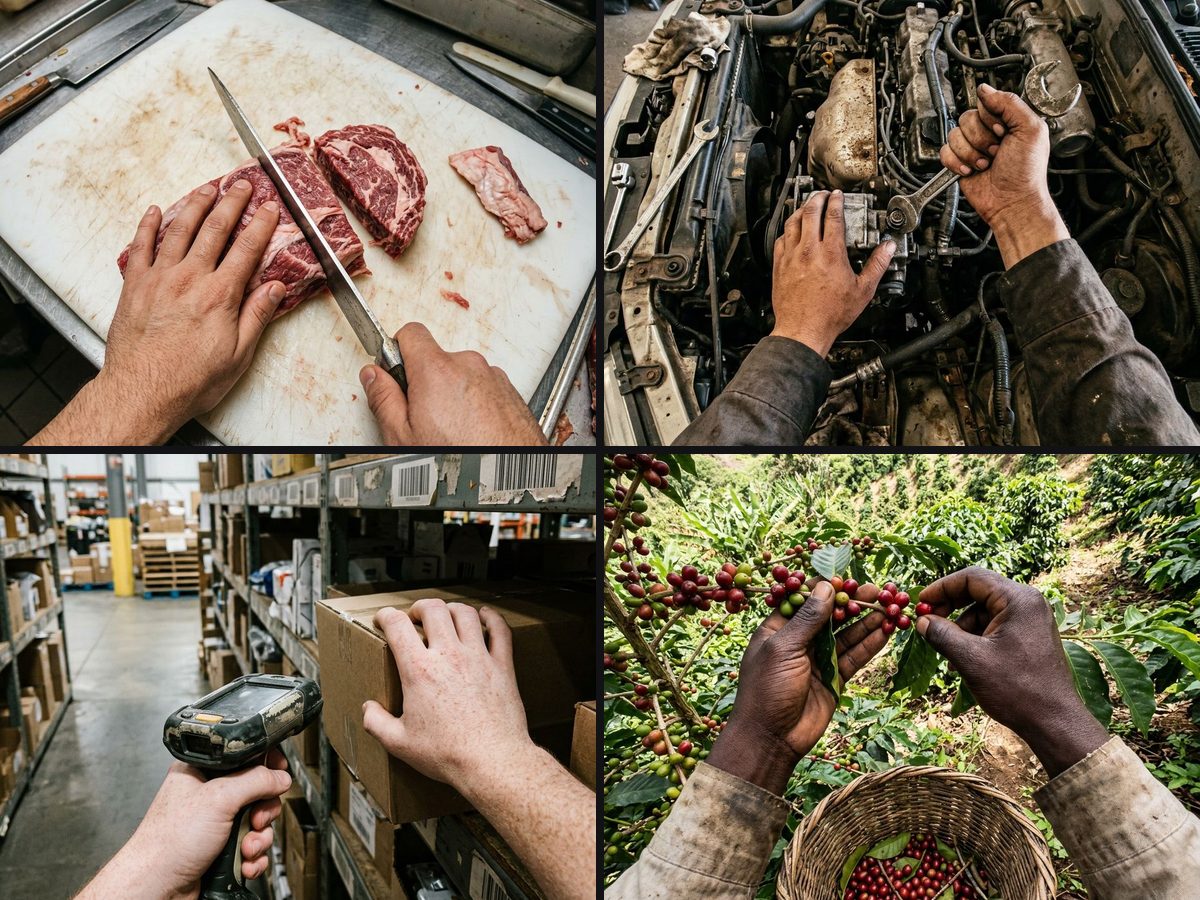
Escala
Coletores recrutados por setor, com treino, gravando no turno real. Centenas de horas por mês.
-
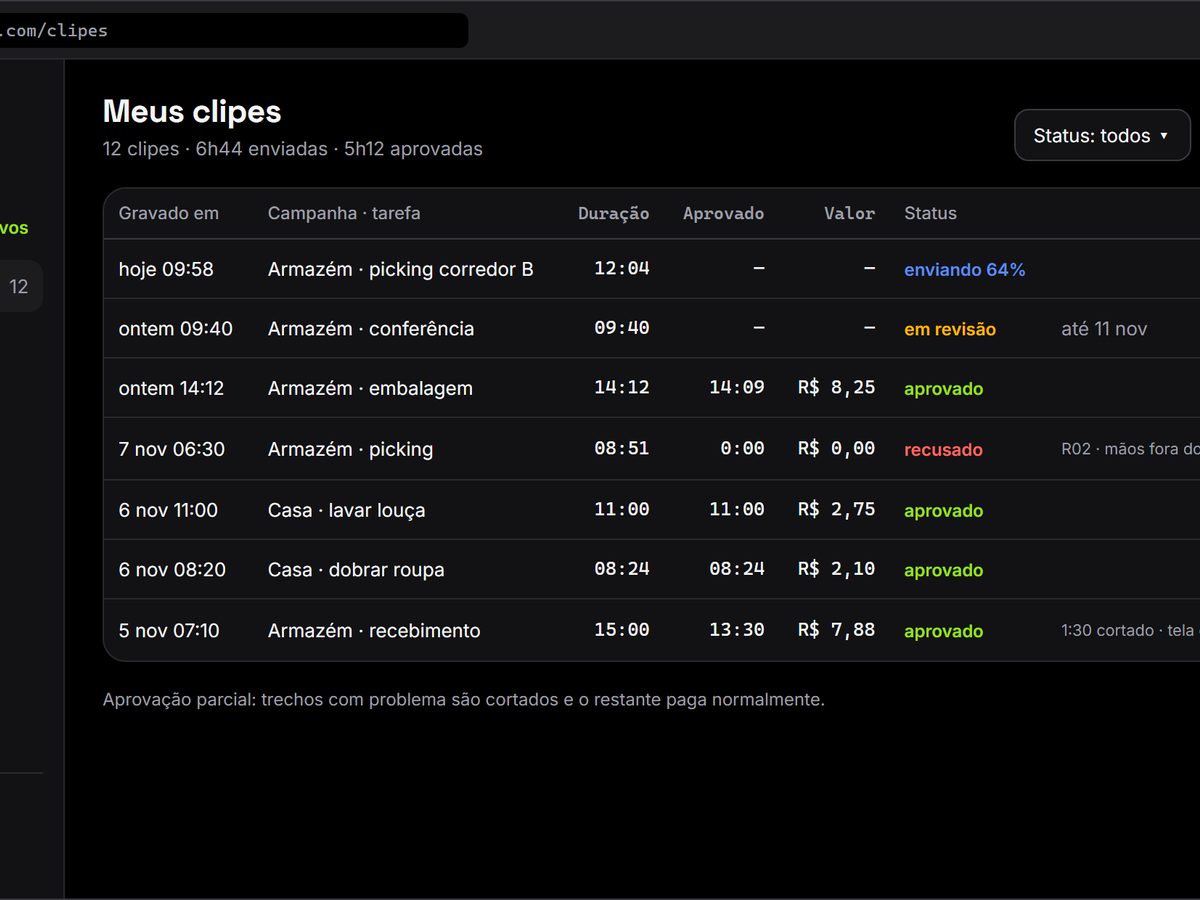
Revisão
Cada minuto passa por checagem automática e humana antes de contar. Rosto e dado pessoal saem antes da entrega.
-
Entrega
Clipes em JSON, LeRobot ou MCAP, no seu bucket ou no nosso. Licença escrita, por clipe, com o consentimento anexado.
Infraestrutura completa
A EgoHands está começando a operar na América Latina com o ecossistema inteiro próprio: captura, enriquecimento, revisão e entrega. Cinco peças feitas para escalar juntas. Cada uma traz o estado em que está hoje.
Fluxo: CapturaEnriquecimentoRevisãoEntrega
-
Estado: Em teste interno
App de captura
iOS e Android
Grava 1080p30 em H.264 com IMU sincronizado e metadados do aparelho. Guia a tarefa por etapas e avisa ao vivo quando as mãos saem do quadro ou falta luz. Só builds de teste; ainda não está nas lojas.
-
Estado: Construído, em validação com vídeo real
Servidor de enriquecimento
Pipeline de processamento
Acrescenta as camadas ao clipe bruto: pose das mãos, IMU, pose 6-DoF da câmera, profundidade, etapas e nota de qualidade (QC). A etapa de privacidade borra rostos, placas e dados pessoais em texto. Exporta em LeRobot, MCAP ou JSON. O pipeline existe e foi medido em vídeo sintético; ainda não roda em produção de forma contínua.
-
Estado: Acesso antecipado, em implantação
Portal do parceiro
partnerdata.egohands.com
Onde o lab faz pedidos, acompanha o progresso por lote e recebe as entregas, com API e webhooks. Hoje é um protótipo navegável. Ainda sem data.
-
Estado: Construído, ainda não público
App web de quem grava
No navegador
Quem grava acompanha atividades, entregas e ganhos no navegador.
-
Estado: Em desenho, em implantação
Backoffice de QA e operação
Uso interno
Onde a nossa equipe revisa cada entrega antes do envio, decide os casos de privacidade em dúvida e cuida do processamento e dos pagamentos.
Diário de campo
Por que gravamos em primeira pessoa, e não com tripé
O robô não vai ter uma câmera no canto da sala. Ele vai ter a visão de quem faz a tarefa.
O que a revisão recusa, e por quê
Luz, mãos fora do quadro, sensor faltando. Seis motivos fixos, sempre explicados a quem gravou.
Como protegemos quem aparece sem querer
Rosto borrado antes da entrega, aviso no local e o direito de retirar um clipe a qualquer hora.
JSON, LeRobot ou MCAP: qual pedir
Os três saem do mesmo clipe. A diferença está no que o seu pipeline já lê.
Perguntas
Quanto custa um dataset?
Depende do setor, do volume de horas e de ser exclusivo ou não. Mandamos a proposta depois do briefing, com a amostra junto.
Como começa um projeto?
Com um briefing de uma hora e um piloto de algumas horas gravadas no seu formato. Você testa no seu pipeline antes de assinar qualquer coisa maior.
Em que formato chega?
JSON, LeRobot ou MCAP, no seu bucket ou no nosso. Os três saem do mesmo clipe, com vídeo, mãos, movimento e etapas no mesmo relógio. A profundidade entra nos clipes gravados com LiDAR.
Quem aparece no vídeo autorizou?
Quem grava assina um termo no app, por campanha, e pode retirar o consentimento a qualquer hora. Rostos de terceiros são borrados antes da entrega e há aviso no local de gravação.
Onde vocês operam?
No mundo todo. Os coletores gravam onde o trabalho acontece e a entrega é remota, no seu bucket ou no nosso.
Vamos falar
Diga a tarefa que o seu robô precisa aprender. Uma pessoa lê cada mensagem e responde em dois dias úteis.
partner@egohands.com- EgoHands
- Um produto da Codemart LLC
30 N Gould St # 39741
Sheridan, WY 82801, USA - Operação
- Coletores onde o trabalho acontece
Entrega remota, no mundo todo